Comme indiqué dans le premier billet consacré à GraarduiCut, les moteurs de propulsion ne sont pas du tout adaptés: rotation trop rapide, pas assez de couple.
J'ai surfé sur le web, à la recherche de moteurs dans le genre de ce qu'on trouve sur les quads des enfants.
Sur le quad de mon fils, il y a un moteur pas plus grand que ceux actuellement montés sur GraarduiCut, équipés d'un réducteur balèse ...
Résultat, ça traine mon fils de 2 ans et demi, et j'ai même surpris ma fille de 7 ans assise avec mon fils, et le quad arrivait à les trainer (pour combien de temps ?).
J'avais donc pour objectif de me trouver 2 ex de ce genre de moteur.
Je ne peux même pas trainer dans les déchèteries: il me faut 2 moteurs identiques, et les quads n'en ont qu'un :-(
Autre piste:
des moteurs ayant une vitesse de rotation lente, style moteurs de lève-vitre.
Je n'ai par contre aucune idée de la conso de ces moteurs. Les équipements électriques des voitures sont rarement économes en énergie, ça me fait donc un peu peur.
Si vous avez des idées, n'hésitez pas à m'en faire part ...

Affichage des articles dont le libellé est tondeuse. Afficher tous les articles
Affichage des articles dont le libellé est tondeuse. Afficher tous les articles
GraarduiCut:Quelques photos
Mon proto de robot tondeuse est à l'image de la taille de mon jardin: petit :-)
Voici quelques photos de GraarduiCut:
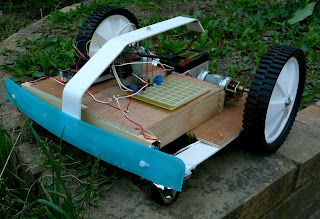


Voici quelques photos de GraarduiCut:
Une vue générale du robot

Les moteurs de propulsion

Les lames

La partie électronique avec le moteur de lame en arrière plan

Quelques chiffres:
GraarduiCut fait 42cm de large, roues comprises
la lame fait 20cm
Robot tondeuse: Le concept "GraarduiCut"
GraarduiCut: Grass Arduino Cutter ;-)L'idée est de concevoir une tondeuse robot autonome, low-cost.
Le coeur du robot est bien-sûr un Arduino (2009, mais un Uno ferait tout aussi bien l'affaire)
Je suis donc parti sur une plateforme toute simple en contre-plaqué, 2 roues motorisées à l'arrière, 2 roues folles à l'avant sur amortisseur, de simples contacts à l'avant, une lame de coupe.
Les moteurs de propulsion sont des moteurs RS-5404SH équipés de réducteurs (il faudrait que je calcule le rapport de réduction)
.
Le moteur de la lame est un moteur de petite perceuse.
Les moteurs sont pilotés par un pont en H intégré: le L298.
La tondeuse fonctionne, si ce n'est que les moteurs de propulsion ont un couple trop faible pour promener le robot lorsque la pelouse est haute (la hauteur étant toute relative). Je contourne le pb en affectant une valeur forte à mon PWM, ce qui fait que le robot trace comme un malade lorsque la pelouse est courte ... et se tape donc les obstacles à une vitesse vertigineuse.
La priorité est donc de mettre la main sur des moteurs avec un facteur de réduction important, et un couple plus adapté, et de changer l'étage de commande, car le pont en H est franchement trop juste ...
Idéalement, des moteurs utilisés dans les quads électriques des gamins seraient tout à fait adaptés: ils doivent avoir un couple tout de même assez important pour pouvoir trainer un mini biker de 20-30kg, et ne pas trop consommer: mon fils à un de ces quads avec un moteur en 6 volts, équipé d'une batterie pas très puissante, et à quand même une bonne autonomie.
Aujourd'hui, le robot se contente d'aller (à peu près) droit devant lui, de rebondir contre les obstacles, et de reprendre sa route.
Les évolutions attendues dès que j'aurai mis la main sur des moteurs:
- détecter la présence de la pelouse, afin d'éviter d'aller se balader sur la terrasse
- détecter le niveau de batterie pour couper le jus à temps dans un premier temps ...
- ... et retrouver sa base dans un second temps (mais là, va y avoir du boulot !)
- détecter une éventuelle averse, pour éviter de sortir quand le temps n'est pas adapté à une tonte
- détecter le niveau de luminosité, afin de programmer des sorties de nuit, quand les enfants sont couchés et ne risquent pas de se mettre les pieds et les doigts dans les lames ...
A bientôt donc pour la suite de l'aventure ...
Inscription à :
Articles (Atom)